Оценка складской зоны перед автоматизацией: что проверить на объекте
Комплекс Яндекс Роботикс автоматизирует перемещение и сортировку грузов внутри логистического контура с помощью колесных платформ и софта управления парком. В отличие от стационарного конвейера, такая сеть мобильных устройств не привязана к жестким направляющим и делит рабочее пространство с текущей инфраструктурой помещения.
Прежде чем оценивать окупаемость роботизированного участка или составлять техническое задание, инженеру и руководителю склада полезно самостоятельно осмотреть физическую площадку. Реальные условия эксплуатации нередко вступают в конфликт с базовыми требованиями навигации и устойчивости техники.
Геометрия проездов и качество пола
Мобильные платформы ориентируются по оптическим меткам, лидарам и контурам окружения. Любое отклонение геометрии пола от нормы влияет на точность маневров и износ ходовой части.
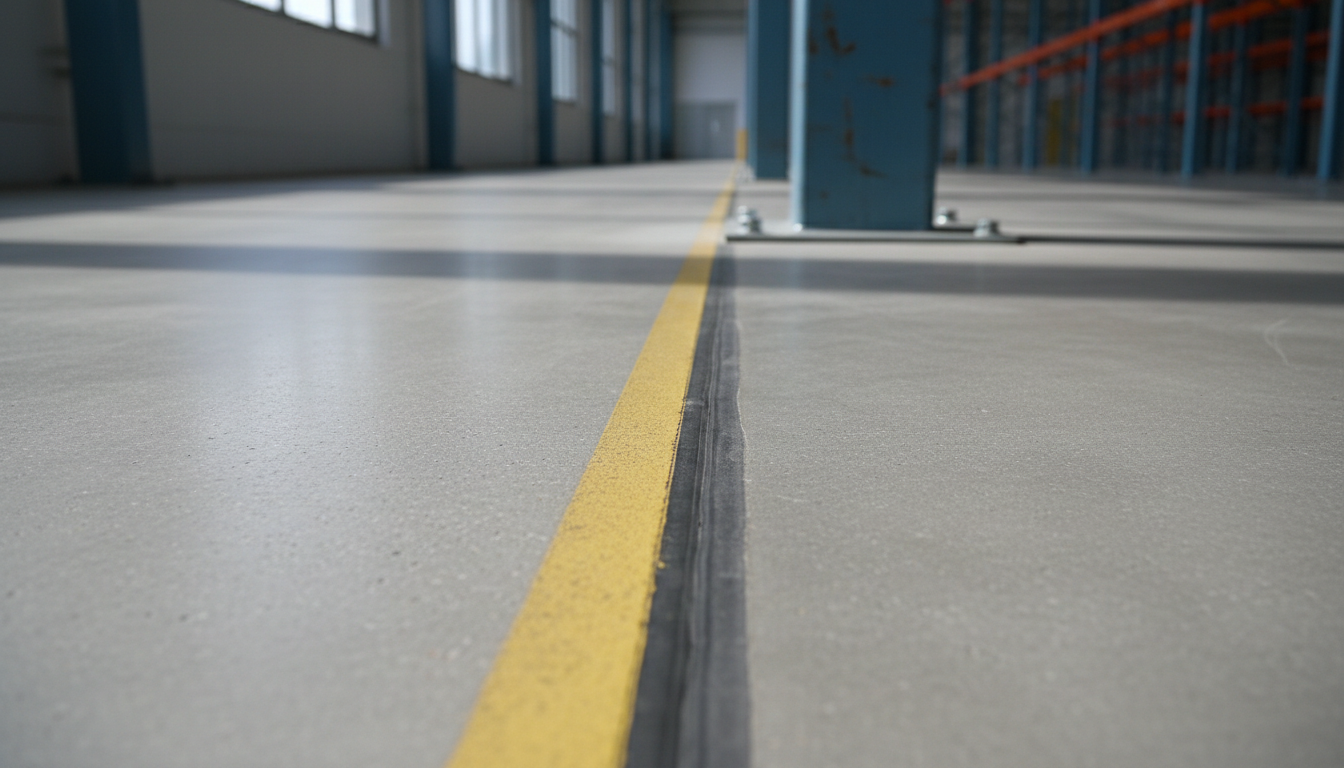
- Швы и перепады высот. Стыки бетонных плит, деформационные швы глубже расчетного зазора и наплывы полимерного слоя создают вибрации. Для человека с ручной гидравлической тележкой ступенька в пять миллиметров незаметна, но для сенсоров колесного робота это источник помех и риск потери сцепления с грузом.
- Ширина коридоров и слепые зоны. Роботу требуется запас пространства не только под габарит перевозимого паллета, но и для безопасного радиуса разворота, а также коридор уклонения при обнаружении препятствия. Колонны, свисающие кабель-каналы и выступающие отбойники стеллажей уменьшают полезную ширину проезда.
Освещение и радиочастотная среда
Ошибочно предполагать, что оптические датчики одинаково стабильно работают в любых визуальных условиях. Прямые солнечные лучи из зенитных фонарей создают на темном полу зоны высокой контрастности и слепят камеры. Напротив, резкие тени от высоких паллетных рядов могут сбивать алгоритмы сопоставления контуров, если карта строилась при равномерном верхнем свете.
Второй скрытый фактор — плотность радиопокрытия. Диспетчерский софт координирует флот в реальном времени. Если металлические стеллажи с фольгированной упаковкой экранируют сигнал локального Wi-Fi в глубине проходов, робот встает в аварийную паузу из-за потери связи, что блокирует всю цепочку за ним.
Как меняются выводы при смене исходной задачи
Оценка площадки напрямую зависит от того, какую роль отводят роботизации. Если цель — заменить тележки на длинных прямых маршрутах между зоной приемки и зоной долговременного хранения, ключевыми становятся ровность пола и отсутствие поперечного движения погрузчиков. В таком сценарии локальные неровности в межстеллажных проходах не играют роли, так как техника туда просто не заезжает.
Но если задача меняется на плотную комплектацию заказов мелкими партиями внутри стеллажной зоны, фокус проверки смещается. Здесь критичны радиусы поворота на перекрестках, чистота напольной разметки и предсказуемость появления людей. То, что выглядело незначительной деталью для магистрального маршрута, становится блокирующим фактором для зоны комплектации.
Границы предварительного осмотра
Самостоятельный замер зазоров, проверка качества Wi-Fi и ревизия покрытия дают понимание того, готов ли объект к пилотному проектированию без дорогостоящей реконструкции здания. Однако такой визуальный и инструментальный аудит не заменяет динамического моделирования грузопотоков. Расчет пиковых нагрузок, времени зарядки батарей и взаимного замедления машин на узловых точках требует данных складской системы учета и специализированного расчетного софта разработчиков.